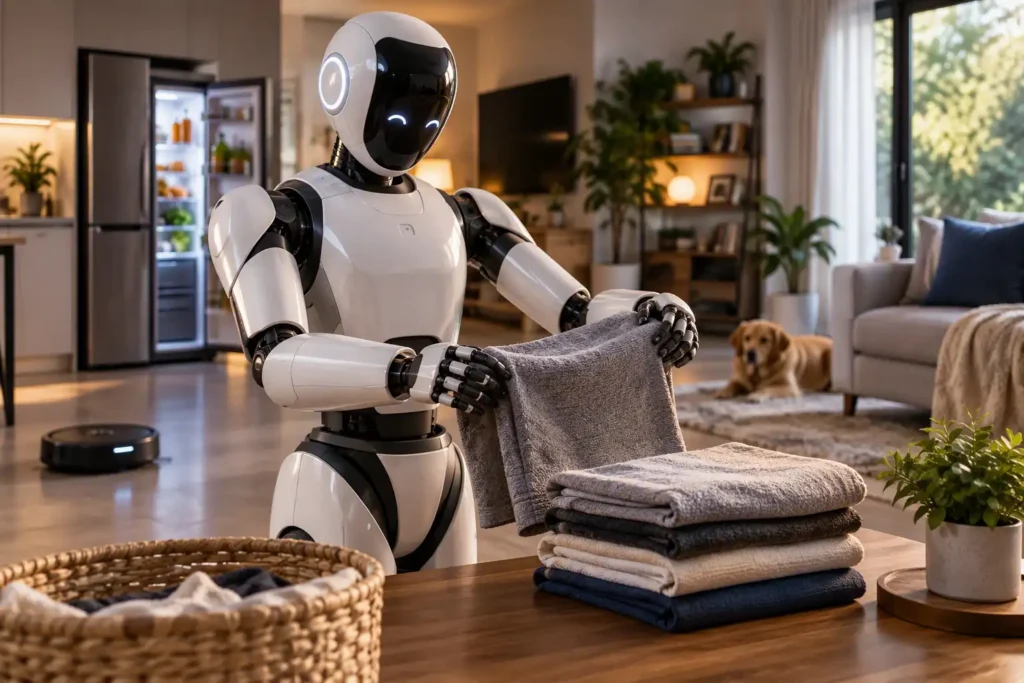
Robôs domésticos capazes de recolher objetos, dobrar roupas, preparar alimentos simples e operar eletrodomésticos deixaram de existir apenas em vídeos conceituais. Em 2026, fabricantes começaram a demonstrar máquinas equipadas com braços articulados, câmeras, modelos de inteligência artificial e sistemas de navegação desenvolvidos para trabalhar dentro de residências.
Isso ainda não representa o fim do trabalho doméstico. Os protótipos mais avançados conseguem executar sequências impressionantes em ambientes preparados, mas uma casa real reúne objetos fora do lugar, superfícies irregulares, crianças, animais, reflexos, líquidos e numerosas situações que não estavam previstas durante o treinamento. Há uma distância considerável entre dobrar uma peça de roupa em uma demonstração e organizar uma residência diariamente sem supervisão.
A mudança relevante está em outro ponto: os robôs começam a sair da categoria de aparelhos especializados, como aspiradores automáticos, para tentar manipular o ambiente. Essa capacidade transforma a robótica doméstica em uma das aplicações mais ambiciosas da chamada inteligência artificial física.
A primeira geração comercialmente bem-sucedida da robótica residencial concentrou-se no piso. Aspiradores autônomos trabalham sobre uma superfície relativamente previsível, seguem mapas, contornam obstáculos e retornam à base quando precisam recarregar. Mesmo com limitações, existe um problema bem delimitado a resolver.
Os robôs domésticos começam a trocar a limpeza pela manipulação
Organizar uma casa é muito mais complexo. Uma mesma tarefa pode exigir localizar uma peça de roupa, identificar seu material, segurá-la sem danificar o tecido, encontrar uma superfície livre, dobrá-la e colocá-la no local correto. Cada objeto demanda pressão, posição e movimento diferentes.
O LG Electronics apresentou o LG CLOiD na CES 2026 como parte de sua visão de uma residência com menos trabalho manual. A demonstração descrita pela empresa inclui retirar leite da geladeira, colocar um alimento no forno, iniciar ciclos de lavagem e dobrar roupas depois da secagem. Sua estrutura combina torso ajustável, dois braços articulados e uma base sobre rodas. Cada braço possui sete graus de liberdade, enquanto as mãos utilizam cinco dedos acionados individualmente.
A base com rodas revela uma decisão prática. Caminhar sobre duas pernas aumenta a complexidade do equilíbrio, o consumo de energia e o risco de queda. Para tarefas realizadas principalmente em pisos planos, rodas oferecem estabilidade, menor custo mecânico e um centro de gravidade mais baixo, especialmente importante em residências com crianças ou animais.
Essa configuração também mostra que um robô útil não precisa necessariamente copiar todo o corpo humano. Precisa alcançar bancadas, abrir compartimentos, transportar objetos e manipular utensílios feitos para mãos humanas. A aparência humanoide pode ajudar nessas interações, mas não resolve sozinha o problema da autonomia.
Câmeras e linguagem precisam ser convertidas em movimentos seguros
Um robô doméstico precisa entender comandos vagos que seriam simples para uma pessoa. “Organize a sala”, por exemplo, não informa quais objetos estão fora do lugar, onde cada item deve ser guardado ou o que fazer com algo que o sistema nunca viu.
O processo começa nos sensores. Câmeras e outros recursos de percepção registram o espaço, reconhecem objetos e estimam distância, posição e orientação. Um modelo de visão e linguagem relaciona essas informações ao comando recebido. Em seguida, outro sistema planeja os movimentos necessários para aproximar o braço, ajustar a mão, segurar o objeto e transportá-lo até o destino.
No caso do LG CLOiD, a fabricante cita modelos de visão e linguagem e sistemas capazes de transformar entradas visuais e verbais em ações físicas. A integração com a plataforma ThinQ também permite que o robô coordene aparelhos compatíveis, conectando a manipulação física à automação residencial.
O desafio não termina quando o objeto é identificado. O robô precisa determinar quanta força usar. Um copo rígido, uma fruta madura, uma toalha e uma embalagem plástica reagem de maneiras diferentes. Também deve perceber quando uma ação falhou, como uma peça que escapou da mão ou uma porta parcialmente bloqueada.
Pesquisadores responsáveis pela iniciativa ManipulationNet observam que a variabilidade do mundo real continua dificultando a avaliação de sistemas gerais de manipulação. A proposta do projeto é criar tarefas físicas padronizadas para comparar habilidades como agarrar objetos em ambientes desorganizados, lidar com cabos e executar ações orientadas por linguagem.
Isso ajuda a explicar por que vídeos promocionais não bastam para medir maturidade. Uma demonstração mostra que determinada sequência pôde ser executada. Ela não informa necessariamente quantas tentativas foram realizadas, quanto tempo a tarefa consumiu, quantas vezes houve intervenção humana nem se o resultado será repetido em outra casa.
Uma residência desorganizada é mais difícil que uma fábrica
Robôs industriais trabalham com precisão porque encontram ambientes estruturados. Componentes chegam em posições conhecidas, máquinas permanecem fixas e barreiras afastam pessoas das zonas de movimento. Nas residências, quase todas essas condições desaparecem.
Uma cadeira pode mudar de lugar. Uma mochila pode ser deixada no corredor. Um brinquedo pode ficar escondido sob uma mesa. A iluminação varia ao longo do dia, superfícies refletem a imagem captada pelas câmeras e animais podem atravessar a trajetória planejada. O robô precisa interpretar continuamente o ambiente e corrigir ações que não tiveram o resultado previsto.
Estudos sobre robótica em ambientes não estruturados destacam justamente essa incerteza. Máquinas destinadas a espaços humanos não podem pressupor conhecimento completo do ambiente ou sucesso garantido de cada movimento. Elas precisam observar os efeitos de suas próprias ações e reagir quando algo sai do plano.
A experiência acumulada em automação e suporte técnico indica um padrão semelhante em outros sistemas: bons resultados em condições controladas não garantem estabilidade diante de exceções. Quanto maior a variedade de entradas, dispositivos e comportamentos humanos, mais importante se torna o tratamento de falhas.
Em um robô doméstico, uma exceção pode ter consequências físicas. Derrubar uma peça de roupa é inconveniente; deixar cair uma panela quente ou bloquear uma passagem representa risco. O padrão necessário para comercialização ampla será definido menos pela tarefa mais impressionante de uma demonstração e mais pela maneira como a máquina interrompe uma ação quando não sabe o que fazer.
A autonomia ainda pode esconder um operador remoto
A 1X Technologies adotou uma estratégia diferente com o NEO, robô humanoide voltado ao uso residencial. A página comercial da empresa apresenta uma opção de compra por US$ 20 mil, assinatura mensal de US$ 499 e depósito reembolsável de US$ 200. As primeiras entregas nos Estados Unidos estão previstas para 2026.
O NEO pode receber uma programação de tarefas, responder a comandos por voz, administrar sua bateria e repetir atividades aprendidas. Para trabalhos complexos que ainda não domina, porém, o usuário pode agendar o modo “Expert”, no qual um profissional da empresa supervisiona remotamente as ações do robô.
A teleoperação é tecnicamente compreensível. Permite concluir uma tarefa, coletar exemplos e ensinar novas habilidades ao sistema. Ao mesmo tempo, modifica o significado da palavra “autônomo”. Se uma pessoa precisa orientar o robô à distância, parte do trabalho não desapareceu; apenas foi transferida para outro local.
Esse recurso também cria uma questão de privacidade mais profunda do que aquela observada em caixas de som inteligentes. Um robô móvel possui câmeras, microfones e capacidade para circular por diferentes cômodos. Dependendo do projeto e das regras do serviço, o operador remoto pode receber informações sobre a disposição da residência, objetos pessoais e hábitos dos moradores.
Antes da adoção, o consumidor precisará saber quais imagens são transmitidas, quando a câmera está ativa, quem pode acessar os dados, por quanto tempo os registros ficam armazenados e se o conteúdo é utilizado para treinamento. Uma indicação visual de operação remota também precisa ser clara e impossível de ignorar.
O preço inclui uma plataforma em desenvolvimento
O custo inicial de US$ 20 mil do NEO equivale ao de um automóvel em diversos mercados. A assinatura mensal reduz a barreira de entrada, mas cria uma despesa permanente e dependência do serviço prestado pelo fabricante.
A comparação não deve considerar apenas o preço de compra. Um robô doméstico reúne baterias, atuadores, câmeras, computadores, juntas móveis e revestimentos sujeitos a desgaste. Manutenção, substituição de componentes, conectividade, suporte e disponibilidade de peças podem alterar significativamente o custo total.
Também existe risco de obsolescência por software. Parte do valor está nos modelos de inteligência artificial, na infraestrutura em nuvem e no treinamento contínuo. Caso o fabricante encerre um serviço, mude o plano de assinatura ou deixe de atualizar o equipamento, o hardware pode perder recursos mesmo que continue mecanicamente funcional.
O LG CLOiD, por sua vez, ainda foi apresentado como demonstração de uma visão tecnológica. Preço e cronograma de venda ao consumidor não foram informados no anúncio oficial consultado. Por isso, não deve ser tratado como produto disponível para compra ou solução pronta para substituir o trabalho doméstico.
Os primeiros compradores atuarão, na prática, como participantes de uma implantação de campo. Receberão acesso antecipado, mas também encontrarão erros, limitações e mudanças de comportamento após atualizações. Esse modelo é comum em software; dentro de uma máquina que interage fisicamente com pessoas e objetos, o custo de uma falha é maior.
Segurança doméstica depende de limites mecânicos e operacionais
Um robô que segura panelas, abre portas e transporta objetos precisa combinar força com movimentos seguros. A proteção não pode depender somente de reconhecimento por câmera, pois sensores podem sofrer obstrução, reflexo ou erro de interpretação.
O NEO utiliza uma estrutura com material macio, acionamento por tendões e juntas cobertas para reduzir pontos de prensagem, segundo as especificações divulgadas pela 1X Technologies. O projeto indica que segurança física está se tornando parte central da engenharia desses equipamentos.
Ainda assim, materiais macios não eliminam todos os riscos. Um objeto carregado pelo robô pode cair; uma trajetória pode bloquear a passagem; uma mão mecânica pode prender roupa ou cabelo; uma bateria danificada pode exigir manutenção especializada.
Residências com animais, crianças pequenas, escadas, tapetes soltos e ambientes apertados representam o teste mais exigente. A comercialização ampla dependerá de mecanismos de parada, detecção de contato, limites de força, atualizações seguras e procedimentos claros para situações em que sensores ou conexão falharem.
A melhor máquina doméstica talvez não seja aquela que executa mais movimentos, mas aquela que reconhece com precisão quando deve parar e solicitar ajuda.
O trabalho doméstico deve diminuir por etapas, não desaparecer
A evolução mais provável é uma automação gradual. Primeiro, robôs realizarão tarefas repetitivas e previsíveis, como transportar cestos, recolher objetos conhecidos, alimentar animais em horários programados ou operar eletrodomésticos compatíveis.
Depois, os sistemas poderão ampliar o repertório por meio de aprendizado, atualizações e demonstrações humanas. A integração com casas conectadas também reduzirá parte da dificuldade. É mais simples enviar um comando digital para uma máquina de lavar preparada para isso do que manipular fisicamente botões projetados para dedos humanos.
O resultado de curto prazo tende a ser um ambiente compartilhado entre aparelhos especializados e robôs de uso geral. Aspiradores continuarão limpando pisos porque foram otimizados para essa função. Máquinas conectadas cuidarão de ciclos específicos. O robô móvel atuará como elo entre os equipamentos e fará manipulações que atualmente exigem presença humana.
Esse avanço poderá ter aplicação relevante para pessoas idosas ou com mobilidade reduzida, desde que os sistemas sejam confiáveis, financeiramente acessíveis e não substituam assistência humana essencial por uma solução incapaz de lidar com emergências.
Para a maioria dos consumidores brasileiros, os robôs domésticos com braços e autonomia geral ainda não são uma compra imediata. Preço, suporte local, manutenção e integração com residências existentes continuam sendo barreiras. O desenvolvimento de 2026, entretanto, mostra que a discussão deixou de ser apenas sobre a possibilidade técnica. O setor começa a enfrentar preço, entrega, treinamento e convivência dentro de casas comuns.
O trabalho doméstico não está perto de acabar. O que começa a desaparecer é a ideia de que robôs residenciais estarão limitados para sempre a aspirar o chão. Quando conseguirem lidar com objetos desconhecidos, falhas e improvisos sem depender de operadores remotos, a organização automática da casa deixará de ser uma demonstração cuidadosamente preparada e passará a representar uma mudança concreta na rotina.
Dúvidas sobre robôs domésticos e tarefas da casa
Robôs domésticos já conseguem organizar uma casa inteira?
Ainda não de forma completamente autônoma e confiável. Os modelos atuais conseguem executar tarefas específicas, mas encontram dificuldades diante de objetos desconhecidos, mudanças no ambiente e situações não previstas.
Qual é a diferença entre um robô aspirador e um robô humanoide doméstico?
O robô aspirador foi projetado para uma função delimitada e opera principalmente no piso. Um robô humanoide ou manipulador tenta usar braços e mãos para interagir com objetos, móveis e eletrodomésticos, o que aumenta muito a complexidade.
O robô doméstico NEO funciona sem ajuda humana?
O NEO possui funções autônomas, mas tarefas que ainda não domina podem ser realizadas com supervisão remota de um especialista da 1X Technologies. Portanto, não deve ser entendido como um sistema integralmente autônomo em todas as situações.
Quanto custa um robô doméstico humanoide?
A 1X Technologies anuncia o NEO por US$ 20 mil na modalidade de compra antecipada ou US$ 499 por mês em assinatura. Esses valores não incluem eventuais custos de importação, impostos ou suporte no Brasil.
O LG CLOiD já está à venda?
Não há preço ou disponibilidade comercial informados no anúncio oficial consultado. O robô foi demonstrado na CES 2026 como parte da visão de automação residencial da LG Electronics.
Um robô doméstico pode gravar o interior da casa?
Robôs equipados com câmeras e microfones precisam captar informações do ambiente para navegar e interpretar tarefas. O tratamento dessas informações depende da arquitetura e da política de cada fabricante. Antes da compra, o consumidor deve verificar transmissão remota, armazenamento, acesso humano e uso dos registros em treinamento.
Quando os robôs domésticos devem se tornar populares?
Não existe um prazo confiável. A popularização depende de redução de preço, melhora da autonomia, suporte técnico, regulamentação e comprovação de segurança em ambientes reais. Os primeiros produtos devem permanecer restritos a compradores pioneiros e projetos experimentais.